Zu meinen Favoriten hinzufügen
Automatische Übersetzung anzeigen
Dies ist eine automatisch generierte Übersetzung. Wenn Sie auf den englischen Originaltext zugreifen möchten,
klicken Sie hier
#Produkttrends
{{{sourceTextContent.title}}}
Ein kurzer Überblick über die Anwendungsbereiche von Joystick-Produkten für die Schifffahrt
{{{sourceTextContent.subTitle}}}
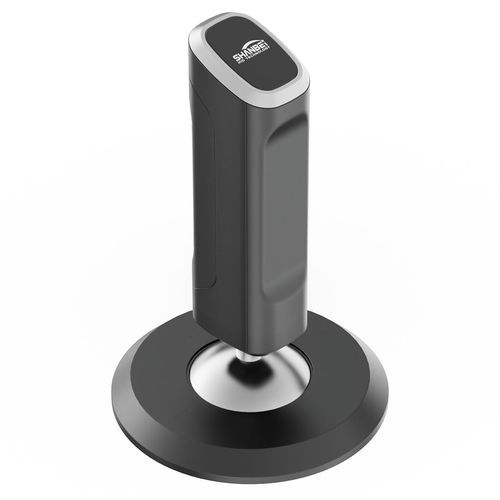
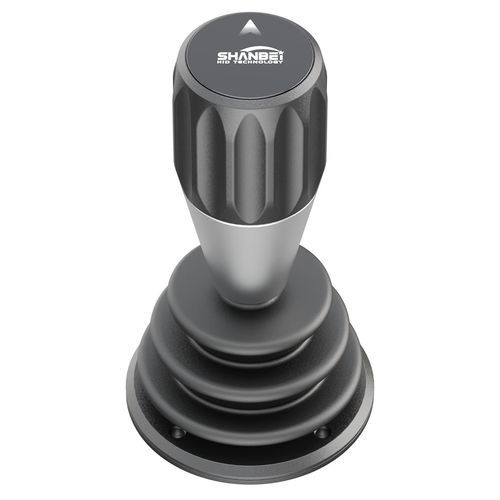
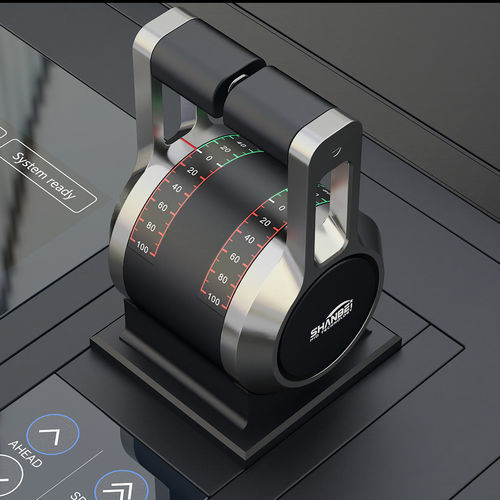
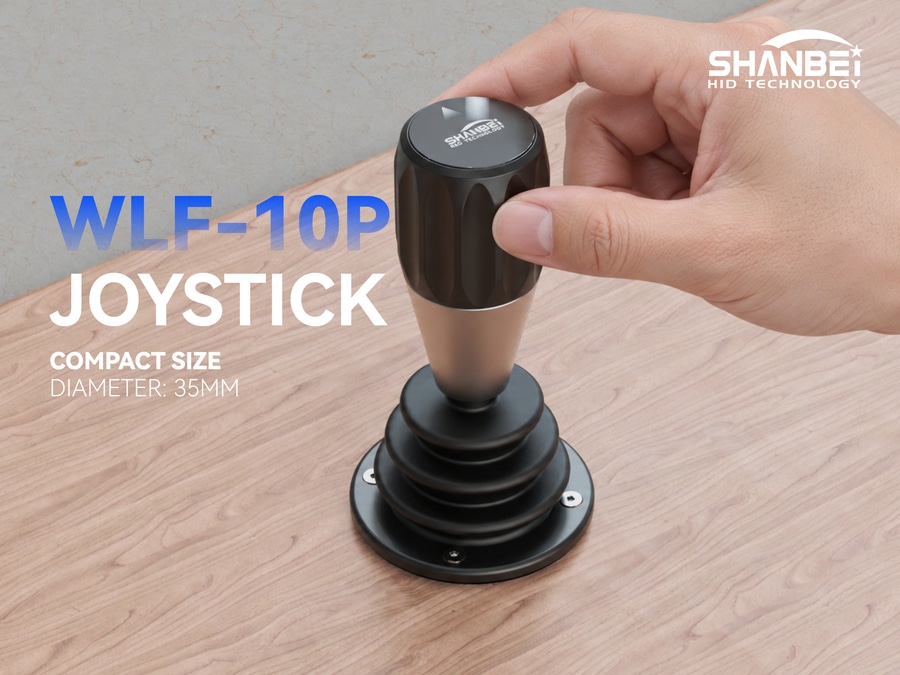
Joysticks für die Schifffahrt sind Steuerungsgeräte, die Bewegungsbefehle in elektrische Signale umwandeln. In Verbindung mit der Schubverteilung ermöglichen sie das An- und Ablegen, die dynamische Positionierung (DP) sowie die Steuerung mehrerer Triebwerke und erleichtern so den Betrieb bei niedrigen Geschwindigkeiten.
{{{sourceTextContent.description}}}
I. Produktpositionierung: Ein Joystick für die Schifffahrt ist eine Steuereingabevorrichtung und kein komplettes Joystick-Steuerungssystem. Er wandelt Befehle für Längs-, Quer- und Gierbewegung in elektrische Signale um, während die übergeordnete Steuerung die Schubverteilung und die Koordination der Stellglieder übernimmt. Er steuert die Triebwerke nicht direkt an; sein analoges Ausgangssignal muss von einer SPS, einer Signalaufbereitungsschaltung oder einem dedizierten Regler verarbeitet werden, bevor Hauptmotor, Ruder, Seitenstrahlruder und Azimutstrahlruder angesteuert werden.
II. Stellung in der Systemarchitektur: Er befindet sich auf der Befehlseingabeebene und gibt Befehle in drei Freiheitsgraden aus: Längs-, Quer- und Gierbewegung. Die Steuerung entkoppelt die Signale und verteilt die Schubkraft, bevor sie die Stellglieder ansteuert. Die Ausgangsgenauigkeit des Potentiometers beträgt ca. 1 %, 24 VDC, staubdicht und gegen Wasserstrahlen geschützt, geeignet für den Einsatz auf der Kommandobrücke und im Maschinenkontrollraum (ECR). Die Neutralstellung ist deutlich erkennbar, und die Dämpfung jeder Achse ist unabhängig einstellbar.
III. Typische Anwendungen: Fernsteuerungsstationen; An- und Ablegen sowie Manövrieren bei niedriger Geschwindigkeit, einschließlich seitlicher Verschiebung, Drehmanövern und Krabbenfahrt; manueller DP-Modus für präzise Positionierung bei der Kabelverlegung, beim Bohren und bei der Installation von Offshore-Windkraftanlagen; koordinierte Steuerung mehrerer Triebwerke auf Baufahrzeugen; Simulatoren und Schulungen zur Nachbildung des Fahrgefühls eines echten Schiffes.
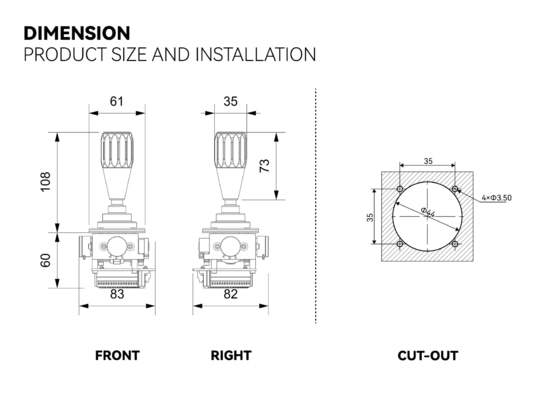
IV. Integration und Betrieb: Einbau in Schalttafel oder Konsole; analoger Potentiometerausgang, erweiterbar mit CAN- und 4–20-mA-Schnittstellen. Der Moduswechsel muss verriegelt sein, und der Hauptsteuerhebel muss sich in Neutralstellung befinden. Der manuelle/automatische Status jeder Achse muss eindeutig erkennbar sein; während des DP-Wechsels ist die Übernahme Achse für Achse durchzuführen. Jeder Steuerstand benötigt einen unabhängigen Not-Aus-Schalter. Das System wird hauptsächlich zur Unterstützung bei niedrigen Geschwindigkeiten in Häfen, an Kais und in engen Gewässern eingesetzt und ersetzt nicht die Fernsteuerung der Hauptmaschine auf offener See.
V. Anwendungsnutzen: Das System liefert Bewegungsbefehle in Hardwareform, wobei das übergeordnete System die Befehle in die tatsächliche Betätigung umsetzt. Es verringert den Aufwand beim An- und Ablegen sowie bei der Koordination mehrerer Triebwerke und ist ein zuverlässiger Knotenpunkt der Mensch-Maschine-Schnittstelle (HMI) in Projekten zur Schiffsautomatisierung, zur Substitution importierter Produkte und zur Kostenkontrolle.

 Website:
Ningbo Shanbei Technology Co.,Ltd