Zu meinen Favoriten hinzufügen
Automatische Übersetzung anzeigen
Dies ist eine automatisch generierte Übersetzung. Wenn Sie auf den englischen Originaltext zugreifen möchten,
klicken Sie hier
#Produkttrends
{{{sourceTextContent.title}}}
Hinweise zur Integration des Antriebssteuerhebels: Beobachtungen zur Signalanpassung bei gängigen Antriebssystemsteuerungen
{{{sourceTextContent.subTitle}}}
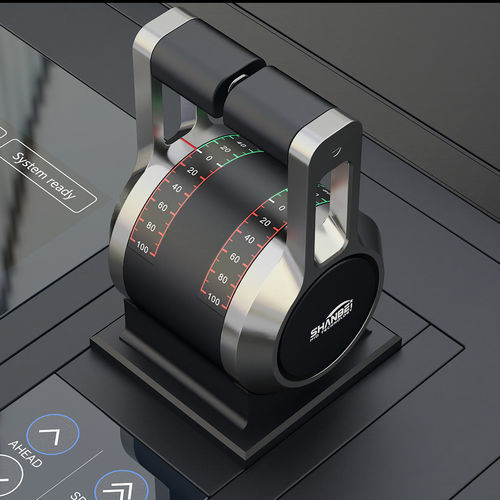
Nachdem ein Antriebssteuerhebel in eine Konsole eingebaut wurde, bestimmt die Integrationsphase den Inbetriebnahmezyklus. Im Folgenden sind die wichtigsten Punkte für die Signalanpassung aufgeführt.
{{{sourceTextContent.description}}}
I. Analogausgang
1. 4–20 mA: Eine gängige analoge Schnittstelle, die von den meisten Antriebsreglern unterstützt wird und direkt angeschlossen werden kann.
2. 0–24 V: Geeignet für die analogen Eingangsspezifikationen einiger Regler. Weicht der Eingangsbereich des Zielsystems ab, kann die Kompatibilität durch Spannungsteilung oder ein Signalaufbereitungsmodul hergestellt werden.
3. Direkter 5-kΩ-Potentiometerausgang: Eine passive Lösung, die sich für die Nachrüstung älterer Schiffe eignet. Solange der Widerstandswert übereinstimmt, sind auf der Reglerseite keine Parameteränderungen erforderlich.
II. CAN-Bus
1. Der Hebel unterstützt einen CAN-Ausgang.
2. Gängige Antriebssteuerungssysteme verwenden eine CAN-Architektur.
3. Bei der Integration sind Baudrate, Nachrichtenkennung und Datenformat aufeinander abzustimmen.
4. Die Protokollspezifikationen sollten bereits in der Beschaffungsphase festgelegt werden; nachträgliche Änderungen sind aufwendig.
III. Redundante Signale und potentialfreie Schalter
1. Der Klemmenblock definiert in der Regel den Potentiometerausgang und den 4–20-mA-Ausgang getrennt und bietet so eine zweikanalige Positionsrückmeldung.
2. Der potentialfreie Vorwärts-/Rückwärts-Schalter ist unabhängig vom analogen Signal und dient zur Richtungsbestätigung.
3. Die Strom- und Signalverkabelung sind voneinander getrennt, was eine redundante Konfiguration erleichtert.
IV. Kundenspezifische Schnittstellenoptionen
1. Der Betriebsbereich beträgt üblicherweise ±60°, wobei anpassbare Optionen von 0–60° und –15–60° verfügbar sind, um den ursprünglichen Systemhub anzupassen und eine Neukalibrierung zu vermeiden.
2. Zu den Optionen für die Raststellungsrückmeldung gehören „nur Neutralstellung“, „drei Raststellungen“ oder eine Rückmeldung bei jeder Raststellung. Bei älteren Systemen mit mechanischen Reglern kann die Raststellungsrückmeldung einige analoge Funktionen ersetzen.
V. Checkliste vor der Integration
1. Signaltyp: Akzeptiert der Regler 4–20 mA, 0–24 V oder CAN? Bevorzugen Sie die native Schnittstelle.
2. Klemmenbelegung: Ordnen Sie die Hebelklemmen einzeln der E/A-Punktliste des Reglers zu.
3. Protokollspezifikationen: Bestätigen Sie die CAN-Baudrate und das Nachrichtenformat bereits in der Beschaffungsphase.
4. Redundanzkonzept: Wenn der Regler eine Zweikanal-Rückmeldung unterstützt, können sowohl der Potentiometerausgang als auch der 4–20-mA-Ausgang gleichzeitig genutzt werden; der potentialfreie Vorwärts-/Rückwärts-Schalter dient als Richtungsredundanz.